p
产品分类
product Categories- 产品中心
- XRMK-导轨钳制器-气压型
- XRMK-导轨钳制器-手动型
- XRMK-导轨钳制器-液压型
- XRMK-导轨钳制器-光轴型
- XRMK-导轨钳制器-电动型
-
NCP/NCPS单缸气动钳制器:专为微型直线导轨设计的位置锁紧方案
信息来源于:互联网 发布于:2026-09-11
NCP/NCPS单缸气动钳制器:专为微型直线导轨设计的位置锁紧方案
微型导轨空间有限,如何实现可靠锁紧?
在精密自动化、半导体设备、检测设备、电子制造设备、医疗设备以及小型直线模组中,微型直线导轨的应用越来越广泛。微型导轨体积小、重量轻、运动灵活,非常适合紧凑型设备。但与此同时,也带来一个容易被忽略的问题:
当运动平台到达指定位置后,如何在有限的安装空间内实现可靠的位置保持?
如果仅依靠电机保持、丝杆摩擦或导轨本身阻力,往往无法满足设备对位置保持、振动抑制以及断气保护的要求。
XRMK NCP / NCPS 单缸气动钳制器,就是针对这类紧凑型直线运动机构开发的微型导轨锁紧方案。
一、NCP/NCPS是什么?
NCP 和 NCPS 属于 XRMK 单缸气动导轨钳制器系列,核心特点可以概括为:
小型化结构 + 单缸驱动 + 气动控制 + 机械夹紧
与大型导轨钳制器相比,NCP/NCPS 更关注:
• 微型导轨适配
• 小型化设备
• 有限安装空间
• 紧凑型直线模组
• 小负载精密运动平台
它的基本功能不是推动平台运动,而是:
在直线运动完成后,对导轨进行机械夹紧,使运动部件保持在指定位置。
系统分工可以理解为:
微型导轨负责运动
电机/气缸负责驱动
编码器负责位置检测
NCP/NCPS 负责机械位置保持
二、为什么微型导轨也需要钳制器?
很多工程师会认为:“微型导轨负载小,应该不需要钳制器。”
实际上,负载小 ≠ 不需要位置锁紧。
对于精密设备而言,钳制器的价值不仅是承受大重量,还可以用于:
1. 位置保持:平台运动到目标位置后,通过机械方式固定位置。
2. 减少持续保持力:到位后钳制,电机可停止持续输出保持力矩。
3. 提高设备刚性:加工、检测、点胶、装配时,提高系统抗扰能力。
4. 降低振动影响:减少外部扰动造成的位置变化。
5. 垂直方向安全保持:微型 Z 轴、升降平台可采用 NCPS 实现失气保持。
三、为什么单缸结构适合微型导轨?
微型导轨最大的特点是:导轨小,设备也小,安装空间非常有限。
如果钳制器体积远大于导轨本身,就会出现:
• 安装空间不足
• 干涉周边机构
• 增加运动部件重量
• 增加系统惯量
• 气路布置困难
• 影响设备整体紧凑性
NCP/NCPS 采用单缸驱动结构,核心目的就是在有限空间内实现导轨锁紧功能。
它不是简单把大型钳制器缩小,而是针对微型导轨的空间和应用需求进行紧凑化设计。
单缸结构的优势包括:
• 更少的执行元件
• 更紧凑的结构
• 气路更加简单
• 运动部件负担更小
• 更适合模块化设计
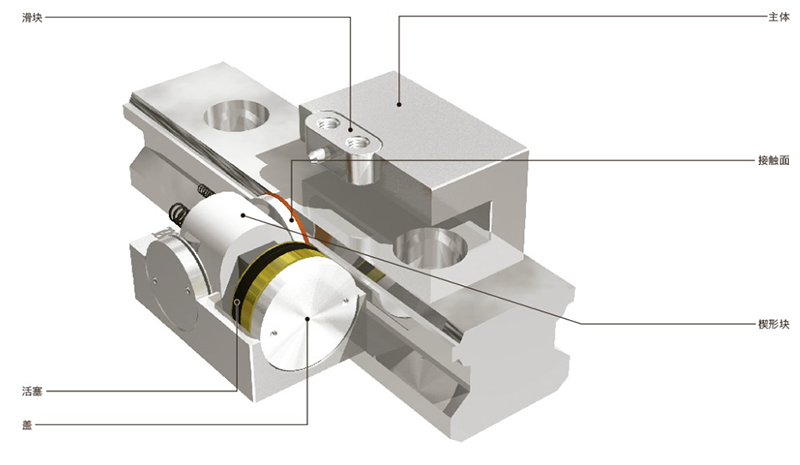
四、NCP:微型导轨常开型气动钳制器
NCP 属于 Normally Open——常开型。
正常状态下,钳制器处于释放状态,微型导轨可以自由运动。当设备需要位置保持时,通过气动控制使钳制器夹紧。
典型工作过程:
微型平台运动 → 到达目标位置 → NCP夹紧 → 机械锁定导轨 → 平台保持位置
需要继续运动时:
解除NCP夹紧 → 导轨恢复自由运动 → 平台继续移动
NCP 更适合:
• 小型直线模组
• 微型定位平台
• 小型检测设备
• 精密电子设备
• 自动化小型机构
• 水平运动平台
• 间歇式定位机构
核心特点:需要锁紧时夹紧,不需要锁紧时保持释放。
五、NCPS:微型导轨常闭型气动钳制器
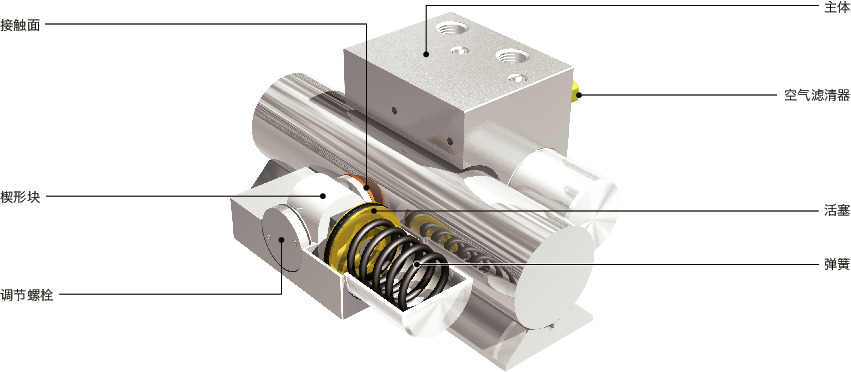
NCPS 属于 常闭型。
在没有解除气压的情况下,钳制器保持夹紧状态;设备需要运动时,通过气压将钳制器释放。
基本逻辑:
正常状态 → NCPS夹紧 → 微型导轨被锁定
需要运动 → 通入压缩空气 → NCPS释放 → 平台运动
运动完成 → 释放气压 → NCPS重新夹紧
NCPS 特别适合对位置保持和失气状态有要求的微型直线运动机构,例如:
• 微型Z轴
• 小型升降平台
• 精密检测平台
• 半导体设备小型运动机构
• 小型搬运机构
• 医疗设备运动平台
六、NCP与NCPS怎么选?
NCP 常开型
适合:平台平时需要运动,只有特定位置才需要锁紧。
例如:运动 → 到位 → 锁紧 → 作业 → 解锁 → 再运动。
NCPS 常闭型
适合:平台平时需要保持锁紧,需要运动时才释放。
尤其适合:垂直方向、小型Z轴以及需要考虑失气保持的机构。
七、典型应用场景
1. 微型直线模组
平台运动到指定位置后,NCP夹紧,平台位置保持。特别适用于设备空间有限的场景。
2. 半导体与电子设备
晶圆检测设备、电子元件检测、精密搬运机构、小型定位平台、光学检测机构等,结构紧凑,但对位置稳定性要求较高。
3. 精密检测设备
检测平台移动 → 到达检测位置 → 钳制 → 开始检测。机械锁紧可减少外部振动和扰动对平台的影响,适用于 CCD 检测、光学检测、传感器检测、尺寸测量等。
4. 医疗设备
小型扫描机构、检测平台、医疗定位机构、精密调整机构等,可通过 NCP/NCPS 实现自动释放 + 机械锁紧。
八、与普通定位方式的区别
伺服电机保持:控制简单,但电机需要持续保持力矩,断电后保持能力取决于机械结构和安全设计。
丝杆自锁:部分丝杆具有自锁能力,但丝杆自锁 ≠ 专用位置锁紧,实际效果受丝杆类型、导程、摩擦、负载和磨损影响。
导轨钳制器:直接作用于导轨,通过机械夹紧实现位置保持。导轨负责运动,钳制器负责锁定,功能更加明确。
九、选型不能只看导轨尺寸
虽然 NCP/NCPS 主要面向微型导轨,但实际选型仍需考虑:
1. 导轨规格:品牌、系列、尺寸及截面结构。
2. 负载:平台及工件实际重量。
3. 安装方向:水平 / 垂直 / 倾斜。垂直安装优先考虑 NCPS。
4. 外部作用力:加工力、推力、振动、冲击、惯性力。
5. 所需保持力:根据实际工况计算,并留出安全裕量。
6. 安装空间:高度、气管空间、螺钉空间、周边运动空间、与滑块/平台的干涉。
十、NCP/NCPS 并不是“微型刹车器”
钳制器和刹车器不是完全相同的产品概念。
如果 NCP/NCPS 具体型号是针对静态位置保持设计,主要用途就是:平台停止以后进行机械锁紧。
如果客户要求“高速运行过程中直接夹住导轨,把运动平台刹停”,就必须确认产品是否具备相应的动态制动能力。
不能因为钳制器保持力比较大,就直接把它当成动态刹车器使用。
十一、与精密定位系统的关系
在微型精密平台中,完整的位置控制系统通常可以理解为:
电机驱动平台运动 → 编码器检测实际位置 → 达到目标位置 → NCP/NCPS锁紧 → 机械保持
因此:
电机负责运动,编码器负责定位,钳制器负责保持。
对于 μm 级甚至更高精度的系统,钳制器可以作为机械保持环节,但最终定位精度不能只由钳制器决定,还需要综合考虑导轨精度、编码器分辨率、安装精度、平台刚性、热变形、外部载荷以及夹紧过程中的位置变化。
官网宣传建议使用:
“适用于高精度微型直线运动平台的位置保持”
十二、核心优势与快速选型
核心优势:
• 微型导轨适配
• 单缸驱动,结构紧凑
• NCP常开,适合主动控制位置锁紧
• NCPS常闭,适合常态锁紧、失气保持
• 机械锁紧,不依赖电机持续输出保持力矩
• 应用灵活,可用于自动化、检测、电子、半导体、医疗等紧凑型设备
快速选型:
应用需求 推荐方向
微型直线导轨 NCP / NCPS
小型直线模组 NCP / NCPS
水平定位平台 NCP
需要到位后锁紧 NCP
微型Z轴 NCPS
小型升降机构 NCPS
失气后需要保持 NCPS
需要常态夹紧 NCPS
需要动态制动
需选择专用制动型产品
结语
随着自动化设备不断向小型化、精密化、集成化发展,微型直线导轨的应用越来越广泛。
但导轨尺寸变小,并不意味着设备对位置保持的要求降低。恰恰相反,在很多精密设备中:越小的机构,越需要合理解决位置保持、振动和安全问题。
XRMK NCP / NCPS 单缸气动钳制器,针对微型直线导轨及紧凑型直线运动机构的应用需求,通过小型化、单缸化的设计思路,为自动化设备提供灵活的机械锁紧方案。
NCP——常开型,适合主动控制的位置锁紧。
NCPS——常闭型,适合常态锁紧及失气保持场景。
微型导轨,不只是要运动得起来,更要在需要的时候稳稳停住。